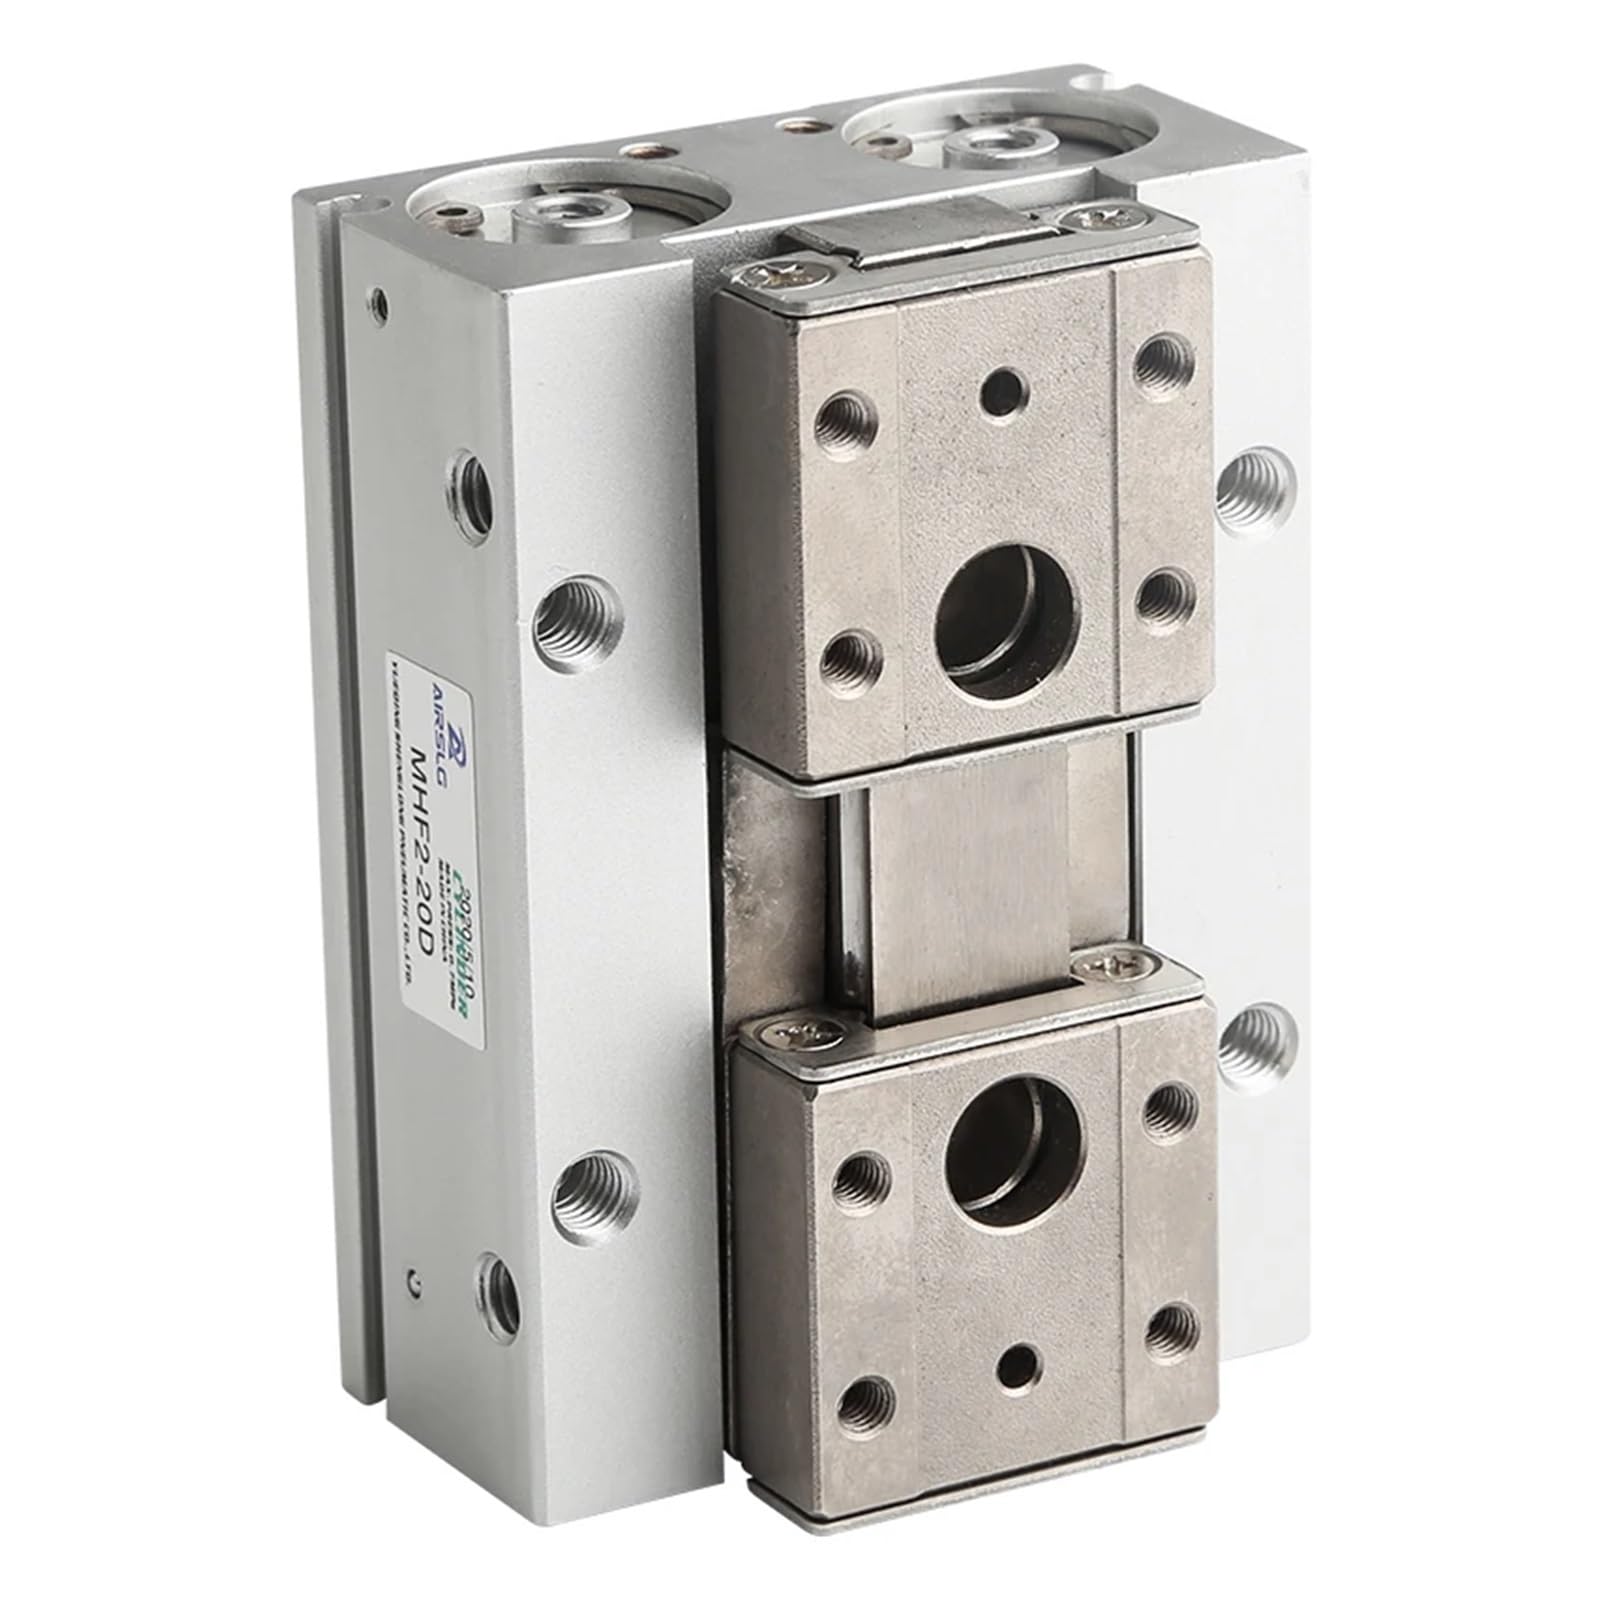
Vérin de préhension MHF2-12D avec guidage linéaire intégré
La performance d'un système de manipulation repose sur la régularité de sa force de préhension. La griffe d'air parallèle de type MHF2-12D répond aux exigences de cadence élevée grâce à sa structure innovante à double piston. Cette configuration double la surface de poussée, générant une force de maintien supérieure sans augmenter la largeur du module, idéale pour les espaces de travail confinés où chaque millimètre compte.
Avantages opérationnels de la technologie MHF2
- Double piston synchrone : Multiplie la force de préhension axiale.
- Précision du guidage parallèle : Réduit l'usure prématurée des mors.
- Rainures pour capteurs : Permet un retour d'information immédiat sur la position.
Optimisation de vos flux de production robotisés
En intégrant cette pince de manipulateur sur vos bras robotiques, vous sécurisez la manipulation des pièces géométriquement complexes. La course parallèle des mâchoires élimine les risques de glissement ou de déformation des objets saisis, une caractéristique essentielle pour le conditionnement de précision ou le chargement de machines-outils numériques.